TBI丝杆搭配伺服电机与欧姆龙光电开关的阀门传动控制方案
在工业自动化领域,尤其是流体控制与阀门传动系统中,如何实现高精度、高响应速度的位置控制,是许多工程师关注的核心问题。本文将围绕“TBI丝杆 + 伺服电机 + 欧姆龙光电开关 + 伺服驱动器”这一典型传动方式,结合伺服电缸在阀门及传动机构中的应用,做一次系统性的方案解析。
一、方案构成与工作原理
该传动方案主要由以下几个部分组成:
- TBI滚珠丝杆:作为直线传动元件,将伺服电机的旋转运动转化为高精度的直线运动。TBI丝杆以高导程精度、低背隙和长寿命著称,适合频繁往复动作的阀门控制场景。
- 伺服电机:提供动力源,具备高扭矩密度、快速响应和闭环控制特性。与普通电机相比,伺服电机可实现在任意位置精确停止和换向。
- 伺服驱动器:接收上位控制器(如PLC或运动控制器)的指令,驱动伺服电机运行,并实时处理编码器反馈信号,构成速度和位置闭环。
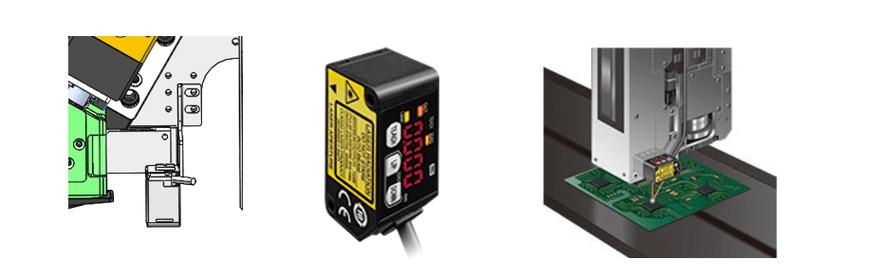
- 欧姆龙光电开关:作为位置检测与限位保护元件,用于原点回归、行程终点检测或安全互锁。欧姆龙光电开关响应快、抗干扰能力强,适合在粉尘、油污等工业环境中稳定工作。
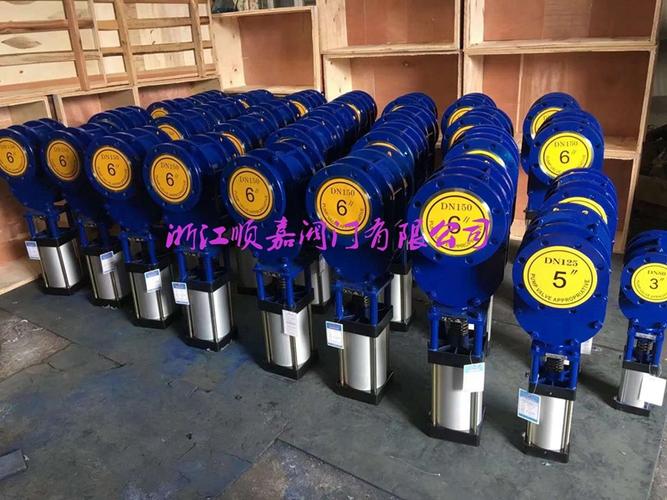
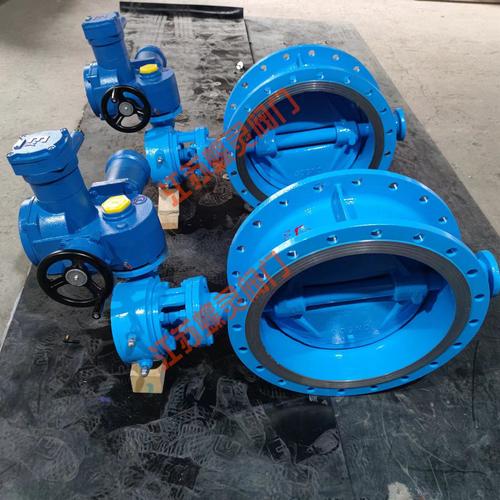
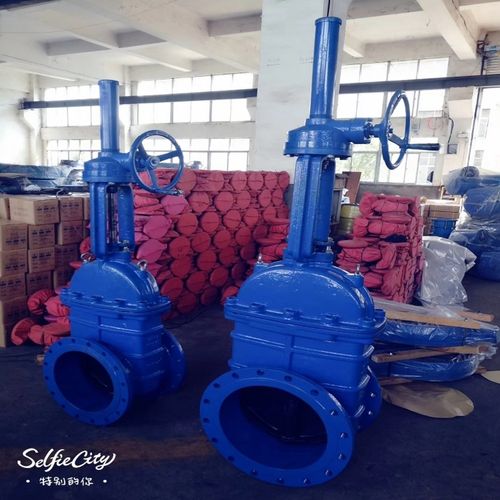
- 阀门及传动机构:最终执行部件,通过丝杆的直线推力驱动阀芯、闸板或蝶阀等,实现流量的精确调节或开闭控制。
其基本工作流程为:控制器发出位置指令 → 伺服驱动器驱动伺服电机旋转 → 电机带动TBI丝杆旋转 → 丝杆螺母将旋转运动转换为直线运动 → 推动阀门执行机构动作 → 欧姆龙光电开关检测到位信号并反馈给控制器,形成半闭环或全闭环控制。
二、为什么选择“TBI丝杆 + 伺服电机 + 光电开关”组合
1. 高精度与高重复定位精度
TBI丝杆的制造精度可达到C3~C5级,配合伺服电机编码器反馈,整体重复定位精度可控制在±0.01mm以内。对于需要精细调节开度的调节阀,这一优势非常明显。
2. 快速响应与高动态性能
伺服电机具有低惯量、高加速能力,配合丝杆传动,可在短时间内完成阀门从全关到全开的动作。相比气动执行器,伺服电缸在中间位置停位更灵活,不需要额外的定位机械挡块。
3. 光电开关提供可靠的安全冗余
欧姆龙光电开关常用于原点检测和超程保护。例如,在阀门全关和全开位置各安装一个光电开关,当丝杆滑块到达极限位置时触发信号,驱动器立即停止或反向,避免机械撞损。
4. 易于实现智能控制
伺服驱动器支持模拟量、脉冲、总线(如EtherCAT、Modbus)等多种指令形式,可方便地与PLC、上位机或DCS系统集成,实现远程控制和状态监测。
三、典型应用场景
- 工业调节阀:如锅炉给水调节阀、化工反应釜进料阀,要求频繁调节且定位精确。
- 闸阀与蝶阀执行机构:替代传统电动执行器,提升响应速度和定位精度。
- 试验台阀门控制:在液压或气动试验系统中,需要快速切换和精确模拟阀门开度。
- 食品与制药设备:对清洁度和重复性要求高,伺服电缸无油泄漏,配合不锈钢丝杆可满足卫生标准。
四、安装与调试要点
- 丝杆与电机同轴度:必须使用联轴器或同步带连接,确保同轴度误差小于0.05mm,否则会引起振动和丝杆早期磨损。
- 光电开关安装位置:应留有足够的减速距离,避免因惯性冲过限位。建议先触发减速信号,再触发停止信号。
- 伺服驱动器参数整定:重点调整位置环增益、速度环增益和加减速时间,避免过冲或震荡。
- 原点回归模式:常见的有光电开关+Z相脉冲方式,可提高原点重复精度。
- 防护与润滑:丝杆需定期加注锂基润滑脂,光电开关镜头需保持清洁,必要时加装防尘罩。
五、常见问题与对策
| 问题 | 可能原因 | 对策 |
|------|----------|------|
| 定位不准 | 丝杆背隙大、联轴器松动 | 更换高精度丝杆、紧固联轴器 |
| 电机过热 | 增益过高、机械阻力大 | 降低增益、检查丝杆预压和导轨润滑 |
| 光电开关误触发 | 环境光干扰、镜头污染 | 使用屏蔽型光电开关、定期清洁 |
| 阀门动作抖动 | 刚性不足、速度环震荡 | 增加机械刚性、重新整定伺服参数 |
六、
“TBI丝杆 + 伺服电机 + 欧姆龙光电开关 + 伺服驱动器”构成的阀门传动方案,兼具高精度、高响应和可靠性,非常适合对位置控制有较高要求的工业阀门场合。在实际应用中,应重点关注机械安装精度、伺服参数整定和光电开关的合理布置,才能充分发挥该方案的技术优势。随着工业自动化向智能化、网络化发展,这种伺服电缸传动方式将在更多领域替代传统气动和普通电动执行器。
如若转载,请注明出处:http://www.airoptic-anac.com/product/41.html
更新时间:2026-10-26 05:16:03